
Hoe een zwerm minirobots onze infrastructuur kan redden
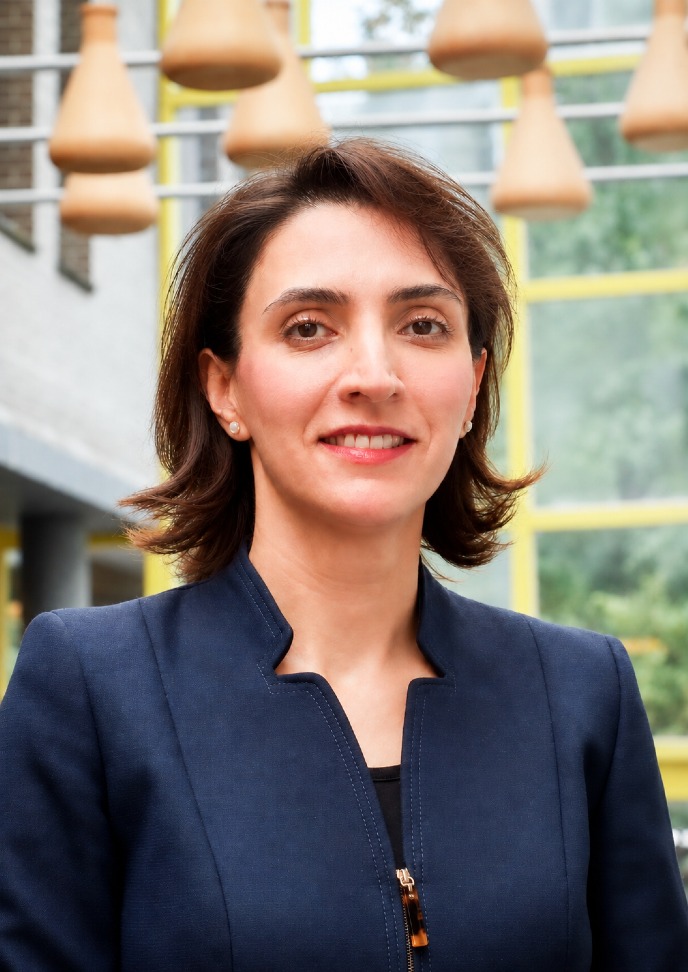
De Nederlandse infrastructuur piept en kraakt: veel bruggen, viaducten en wegen vragen om onderhoud of vervanging. Maar waar te beginnen? RUG-onderzoeker Bahar Haghighat ontwikkelt kleine, autonome robots die als een zwerm over stalen constructies bewegen om gedetailleerde inspecties uit te voeren.
Tekst: Jelle Posthuma / Foto’s: Henk Veenstra
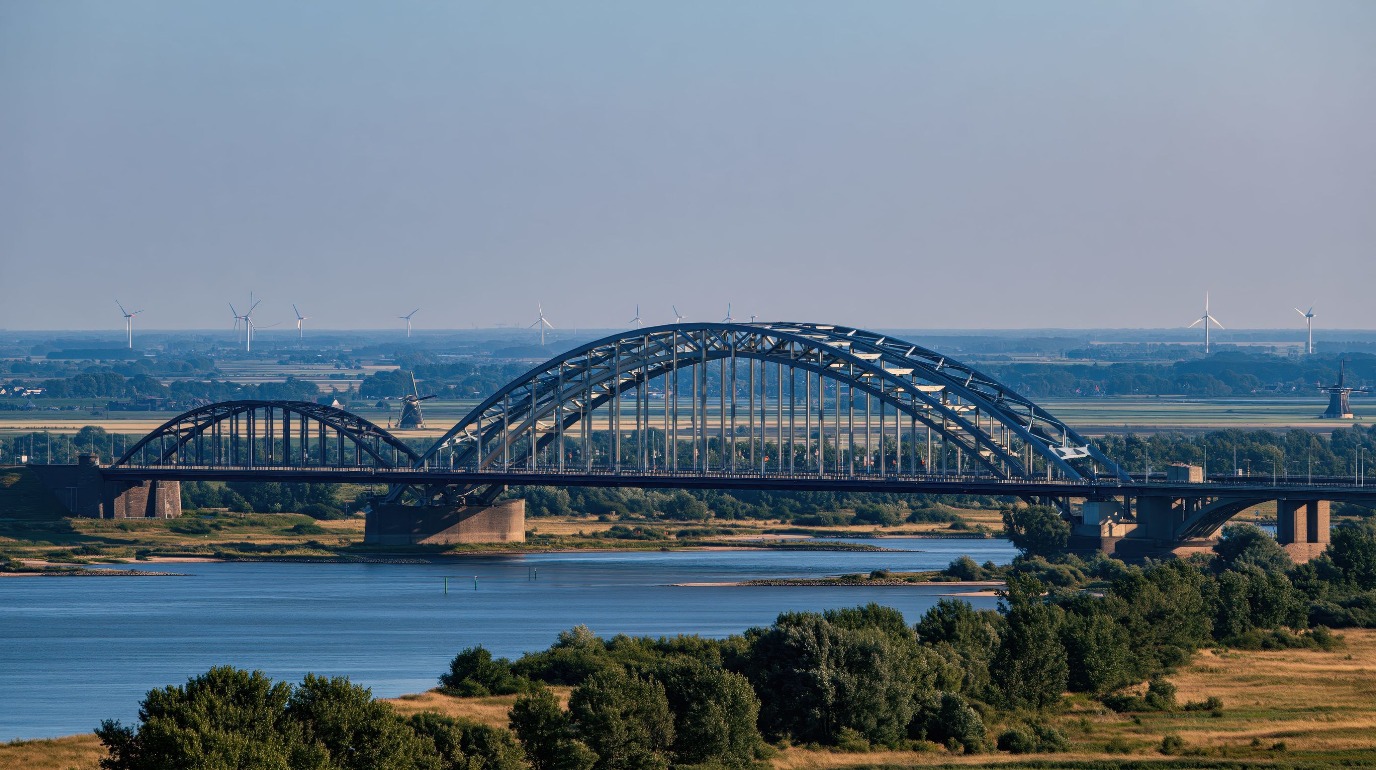
Een groot deel van de Nederlandse infrastructuur is in de decennia na de Tweede Wereldoorlog gebouwd en nadert nu het einde van zijn levensduur. Onderhoud en vervanging worden steeds urgenter. Het leidt tot de fundamentele vraag: waar moeten we beginnen? Welke bruggen hebben als eerste aandacht nodig, en welke kunnen nog wel een tijdje wachten?
Om deze vragen te beantwoorden is gedetailleerdere informatie nodig over de staat van de constructies. Huidige monitoringssystemen zijn grotendeels afhankelijk van statische sensoren die alleen op een beperkt aantal plekken metingen verrichten. Haghighat: ‘Ik was direct geïntrigeerd: dit leek me een perfecte casus voor mijn kleinschalige robots.’
Fascinerend
Het onderzoeksgebied van Haghighat is zwermrobotica. Hierbij gaat het om (veelal kleinschalige) robots die individueel relatief eenvoudige taken uitvoeren, maar als groep – of beter gezegd: als zwerm – complexe problemen oplossen. Zwermrobotica is sterk geïnspireerd op de natuur, legt de onderzoeker uit. De voorbeelden zijn talloos: denk aan een school vissen, een zwerm vogels of insecten zoals termieten en mieren. Zij voeren complexe groepstaken uit zonder centrale aansturing en lijken zich daarbij als één organisme te gedragen.
Wetenschappers hebben verschillende hypotheses opgesteld over deze biologische processen. Zo spelen bij insecten bijvoorbeeld feromonen en het waarnemen van trillingen een rol. ‘Het is ontzettend lastig om deze biologische processen volledig te doorgronden’, zegt Haghighat. ‘Wat mij fascineert, is hoe relatief eenvoudige lokale interacties uiteindelijk kunnen leiden tot gecoördineerd gedrag op het niveau van de hele groep. Er is geen centrale ‘leider’ die elk individu vertelt wat het moet doen. Dat is heel anders dan bij mensen, waar meestal een supervisor de groep aanstuurt.’
Van begrijpen naar toepassen
Het vakgebied zwermrobotica begon zo’n 35 jaar geleden als zwermintelligentie. Onderzoekers wilden natuurlijke zwermen begrijpen en nabootsen. Met behulp van computersimulaties begon men zwermgedrag na te bootsen. Ongeveer twintig jaar geleden ontstond de zwermrobotica. De introductie van smartphones leidde tot een snelle ontwikkeling van kleine, krachtige hardware. Vanaf dat moment werd het mogelijk om kleinschalige zwermrobots te bouwen, zoals drones en onderwaterrobots. ‘We kunnen inmiddels hele coole dingen. Dertig jaar geleden probeerden we het te begrijpen, twintig jaar geleden begonnen we met bouwen, en nu willen we echt impact maken met de toepassingen.’
Haghighat ziet het als haar missie om zwermrobotica toe te passen voor detectie- en inspectievraagstukken. Bij zwermrobotica draait het om groepen mobiele robots die gezamenlijk informatie kunnen verzamelen over de fysieke wereld. Het grote voordeel van een robotzwerm is de schaalbaarheid, legt ze uit. ‘In plaats van één sensor gebruiken we een veelvoud aan sensoren. Als een van de sensoren uitvalt, kan een andere robot het overnemen.’ Dit maakt zwermrobots bij uitstek geschikt voor gevaarlijke of moeilijk bereikbare omgevingen, legt ze uit.
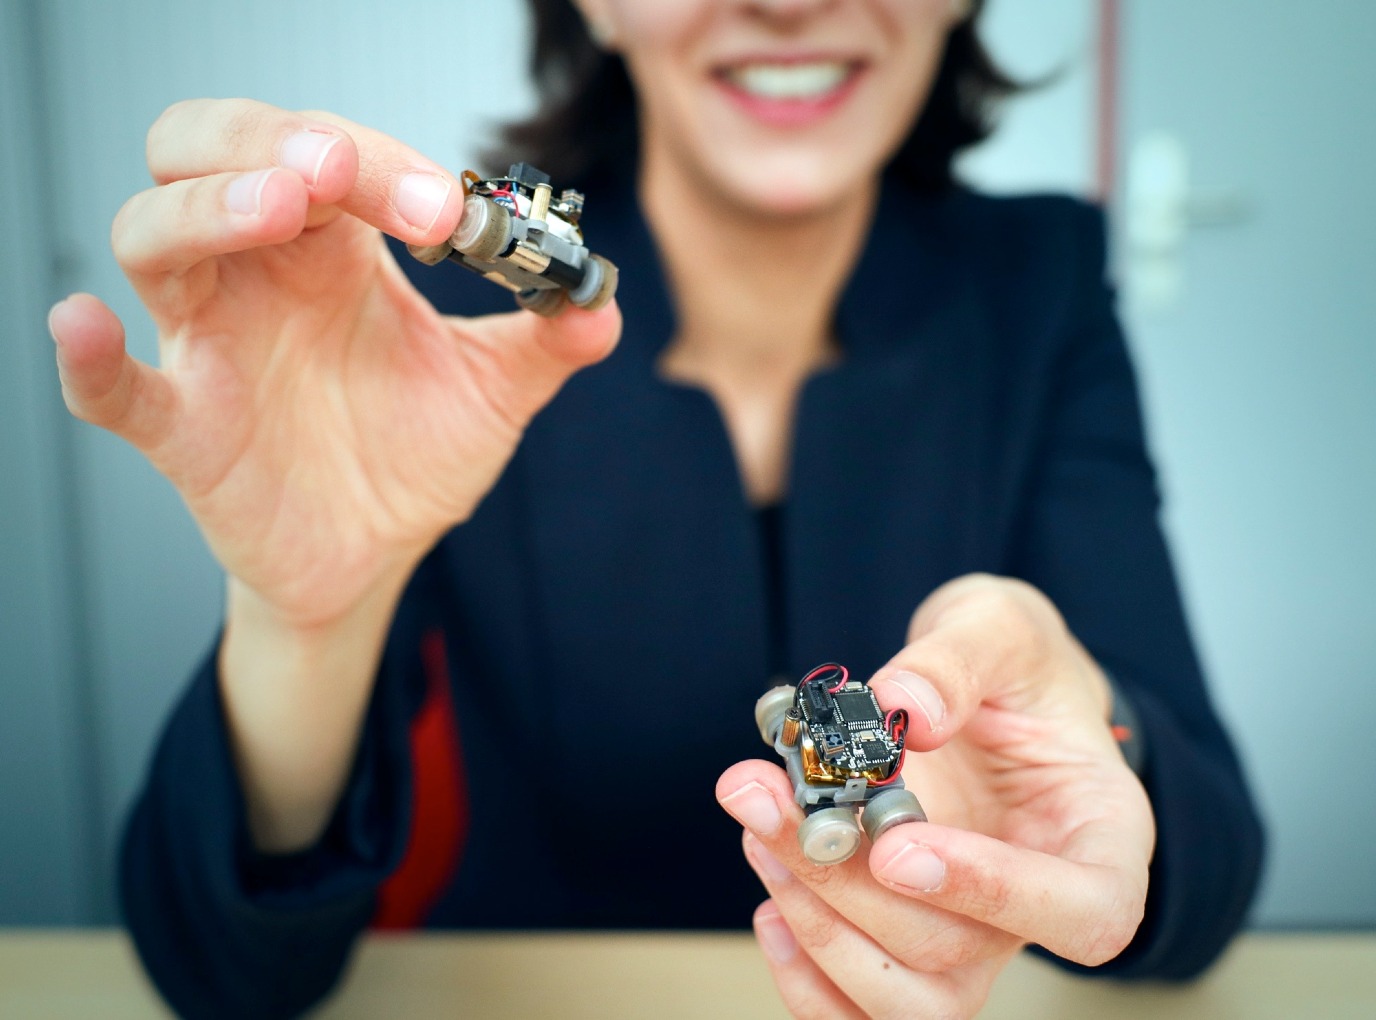
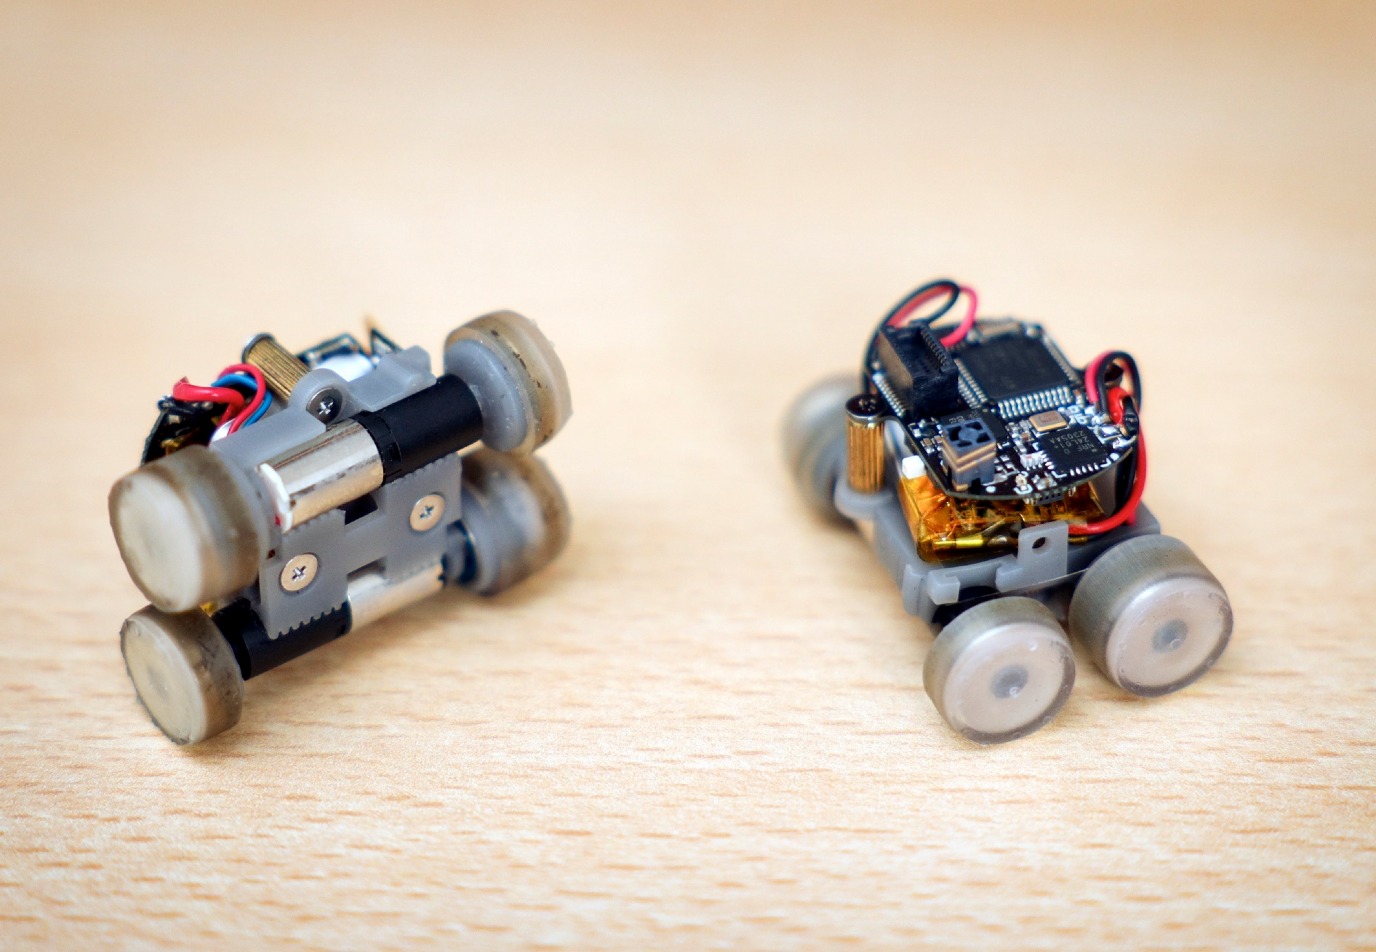
De kleinschalige robots van Haghighat zijn kleine voertuigjes die verschillende sensoren kunnen dragen. De robots zijn hooguit een paar centimeter groot en bewegen zich bijvoorbeeld over een stalen brug met magnetische wielen, waarbij ze de ‘gezondheid’ van de constructie op verschillende plekken meten. ‘Hiermee kunnen we bepalen of de constructie nog in goede staat verkeert of dat er scheuren of andere structurele schade in zit.’
In 2025 ontving Haghighat een Vidi-beurs om de ontwikkeling van autonome robots voor structurele inspectie te versnellen. ‘De Vidi-beurs geeft ons de mogelijkheid om een aantal fundamentele uitdagingen aan te pakken die deze systemen momenteel beletten om autonoom in de echte wereld te functioneren’, zegt ze. ‘Ik verwacht niet dat onze robots over vijf jaar elke brug in Nederland inspecteren. Maar ik hoop vooral dat we kunnen aantonen dat deze aanpak werkt en daarmee de basis kunnen leggen voor verdere ontwikkeling van de technologie, via toekomstig onderzoek, samenwerking met de industrie, of zelfs de oprichting van een start-up onder leiding van een van mijn studenten.’
Pas net begonnen
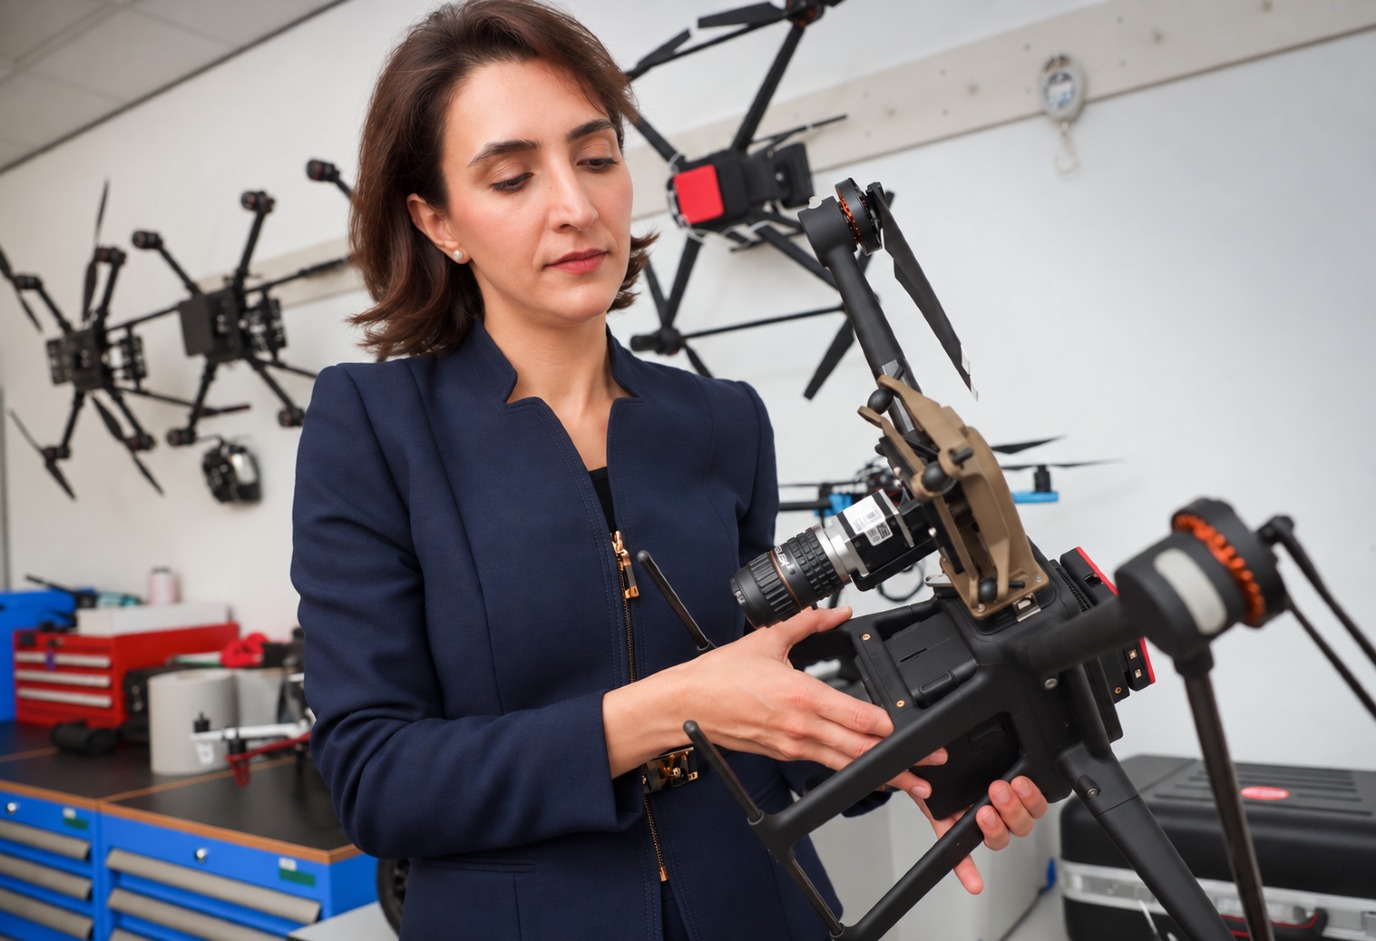
Hoewel de inzet van een robotzwerm veelbelovend is, benadrukt Haghighat dat er nog veel uitdagingen zijn. Met name de autonomie van de individuele robots is lastig te realiseren. ‘Mobiele robots moeten weten waar ze naartoe moeten, hoe ze hun beperkte energie zo efficiënt mogelijk kunnen gebruiken, waar ze zich bevinden en hoe ze met elkaar moeten samenwerken. Dit is vooral ingewikkeld bij kleine robots, omdat de beschikbare middelen – zoals batterijvermogen, communicatie en rekenkracht – per definitie beperkt zijn.’
De sleutel tot het oplossen van deze uitdagingen kan uiteindelijk liggen in het begrijpen en nabootsen van de natuur. Toch benadrukt Haghighat dat we nog ver verwijderd zijn van het kunnen evenaren van de efficiëntie en aanpasbaarheid van biologische systemen. ‘Engineering loopt ver achter bij natuurlijke systemen. Er zijn nog grote uitdagingen die we moeten overwinnen. Maar tegelijkertijd: we zijn hier nog maar een paar decennia mee bezig. Eigenlijk zijn we pas net begonnen.’
Disciplines samenbrengen
Haghighat weet dat de toepassing van zwermrobotica samenwerking tussen verschillende disciplines vereist. Het is dan ook niet toevallig dat zij als JTS Scholar verbonden is aan de Jantina Tammes School – een van de vier Schools die als netwerkorganisaties interdisciplinaire samenwerking binnen de Rijksuniversiteit Groningen stimuleren. Volgens de onderzoeker kan het inzetten van een robotzwerm op bestaande infrastructuur bijvoorbeeld tal van juridische en veiligheidsvraagstukken oproepen. Daaorm wil Haghighat haar JTS Scholarship inzetten om verbindingen te leggen tussen de verschillende disciplines.
Ook in het onderwijs brengt Haghighat verschillende vakgebieden samen. Ze is een drijvende kracht achter verschillende studententeams van de Rijksuniversiteit Groningen en de nieuw opgerichte studievereniging GEARS, die studenten van verschillende faculteiten en opleidingen bijeenbrengt. Als coördinator is ze actief betrokken bij het Mars Rover Team, waar studenten uit diverse opleidingen samenwerken aan de bouw van een Marsrover. ‘Het was volledig onverwacht, maar in ons allereerste jaar wonnen we direct de remote categorie van de internationale European Rover Challenge’, zegt ze. ‘Een mooie bijkomstigheid was dat we daardoor extra aandacht kregen voor het onderwijsconcept achter de studententeams: namelijk challenge-based learning.’
Bij challenge-based learning draait het om onderwijs dat gebaseerd is op echte uitdagingen uit de maatschappij, legt ze uit. In 2026 ontving Haghighat ook een Comenius Teaching Fellows-beurs om deze aanpak verder te ontwikkelen binnen het robotica-onderwijs. ‘We geven studenten een uitdaging die ze proberen op te lossen, en als docenten bieden we ondersteuning waar nodig. Op deze manier is studeren geen eenrichtingsverkeer, waarbij de docent kennis overbrengt aan de studenten, maar een wisselwerking tussen student en docent.’ En dat is precies de toekomst van het onderwijs, concludeert Haghighat.
Meer informatie
Meer nieuws
-
01 oktober 2026
10 jaar Nobelprijs Ben Feringa
-
01 oktober 2026
Sterrenstof maken in het lab
-
25 september 2026
NASA selecteert PRIMA-infraroodtelescoop met Nederlandse technologie